



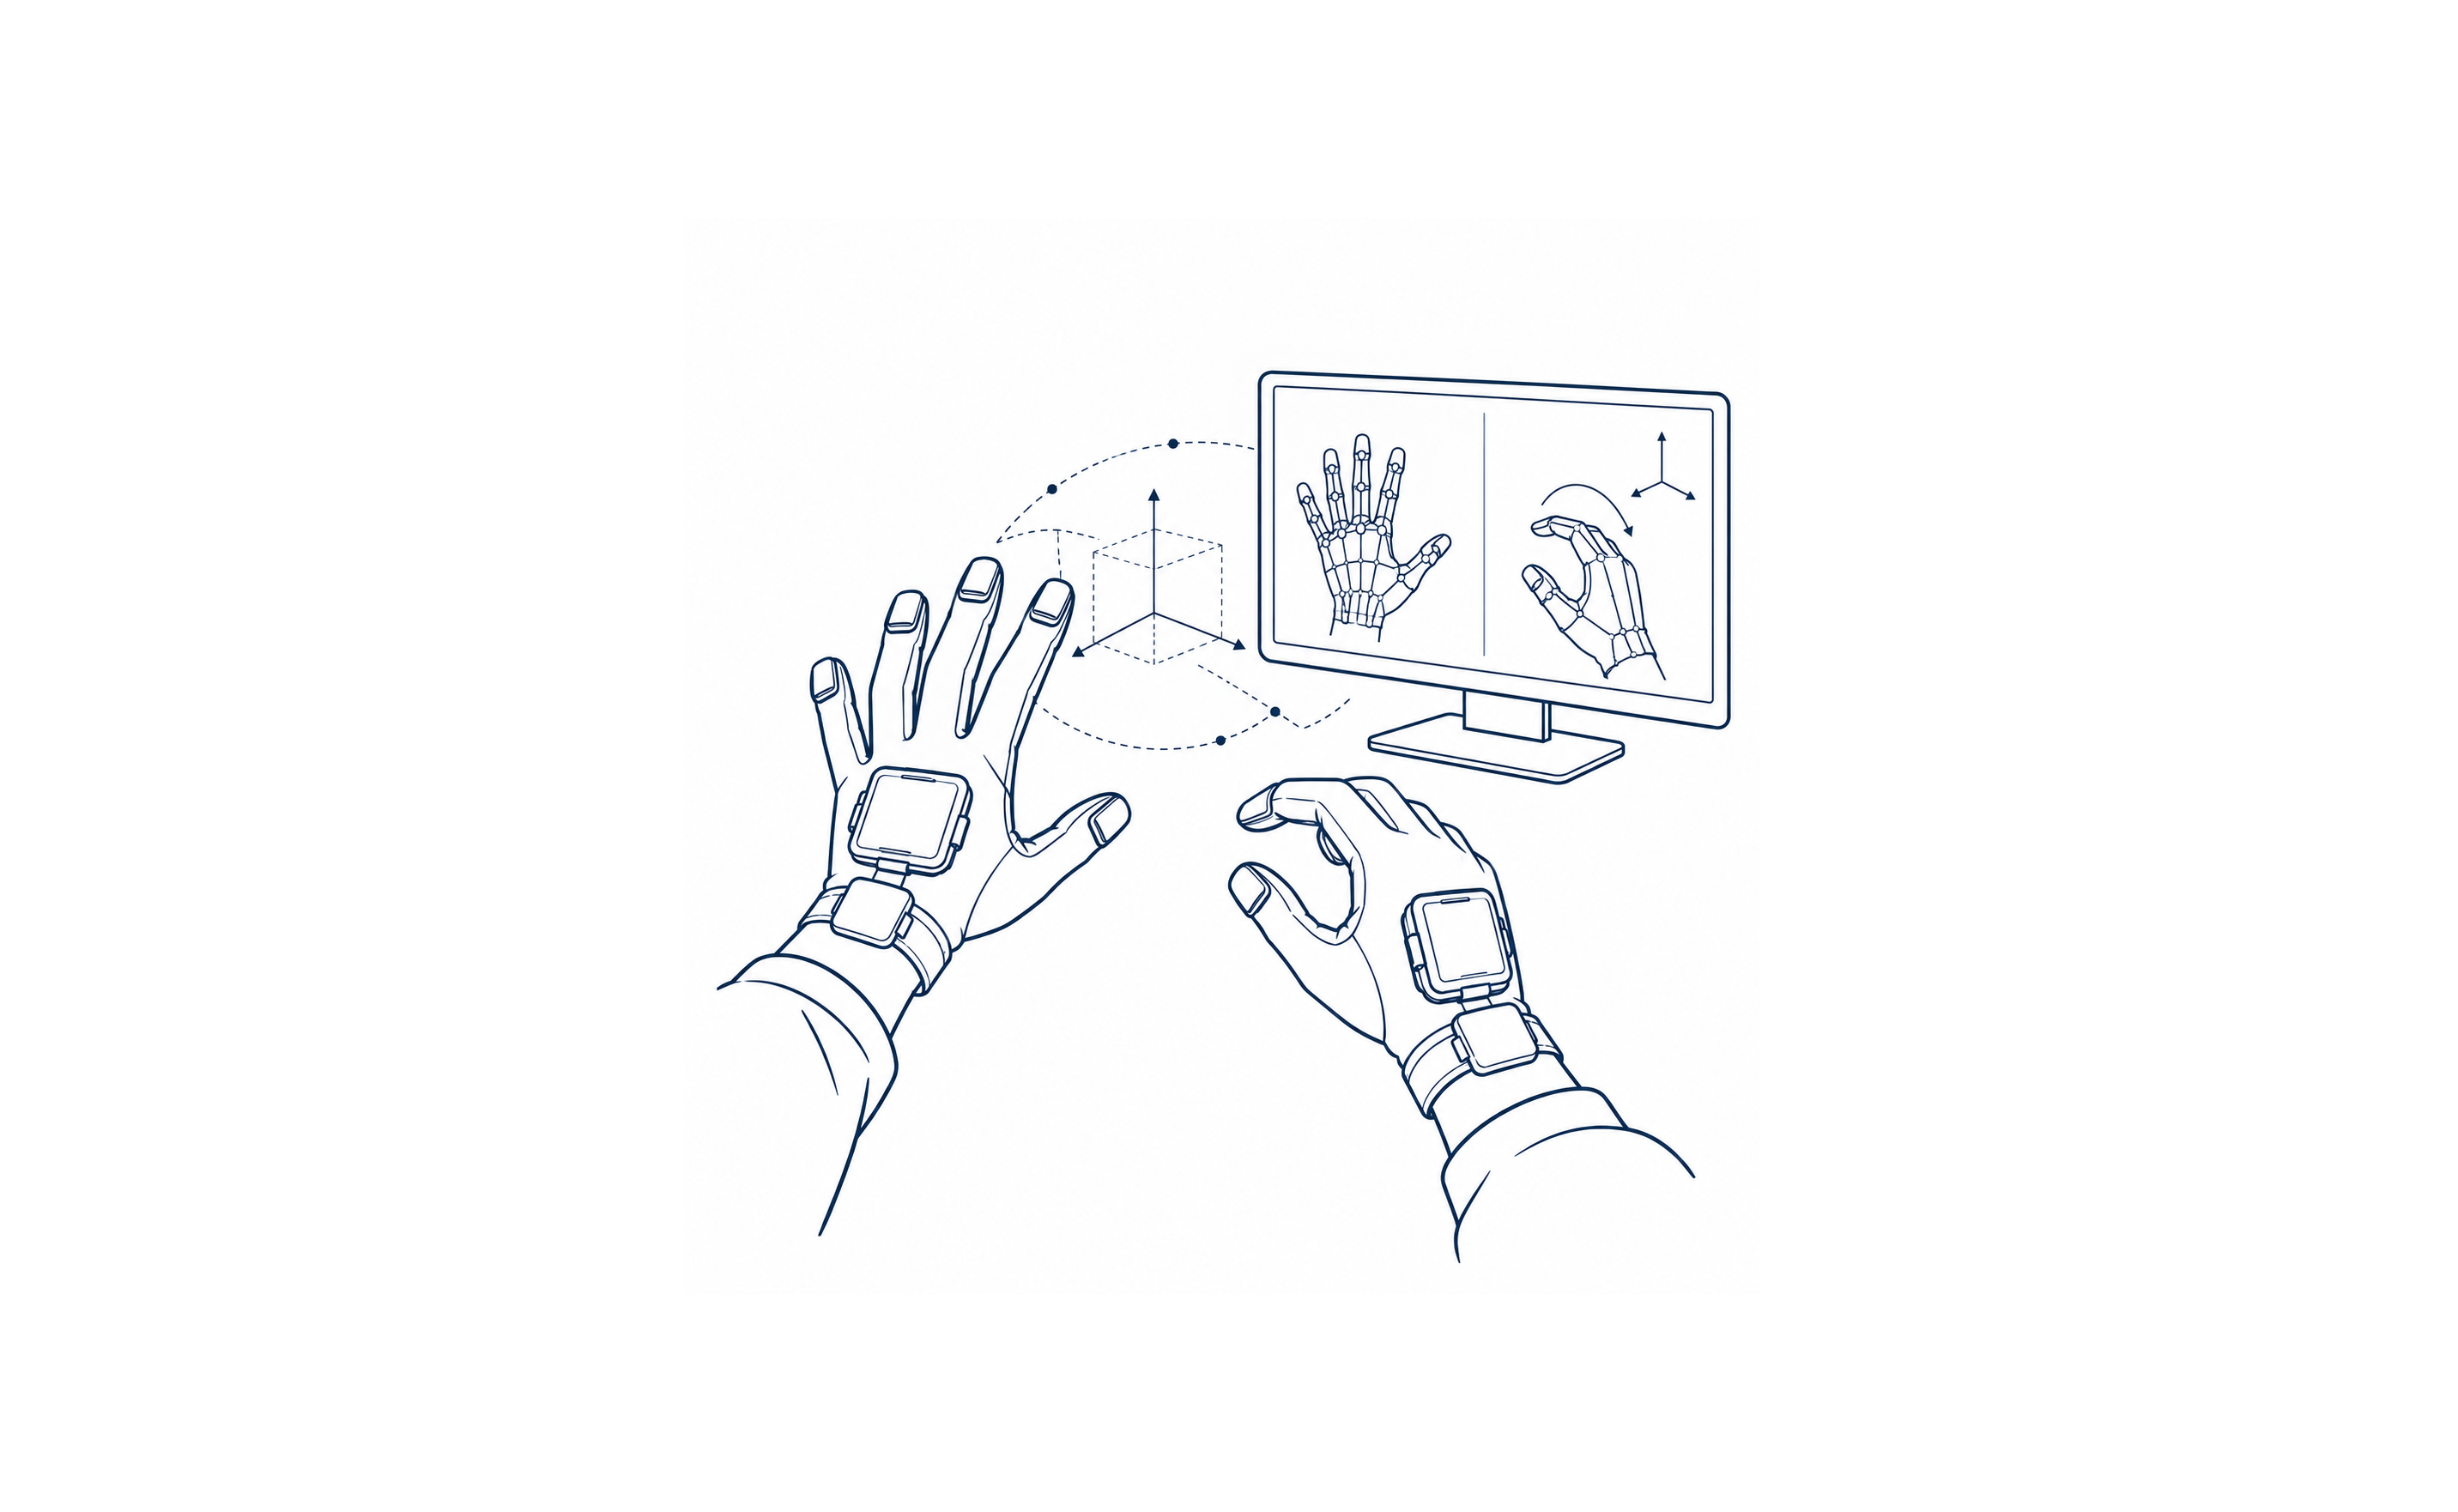
高精度空间定位
每个指尖均支持 6 自由度(6DOF)空间位置与姿态追踪,定位精度达 0.2mm,
能够准确捕捉手指细微动作,为精细操作、动作分析及高质量位姿数据采集提供
可靠数据基础,充分还原真实手部运动轨迹与姿态变化,提升动作数据的精细度
与可用性。
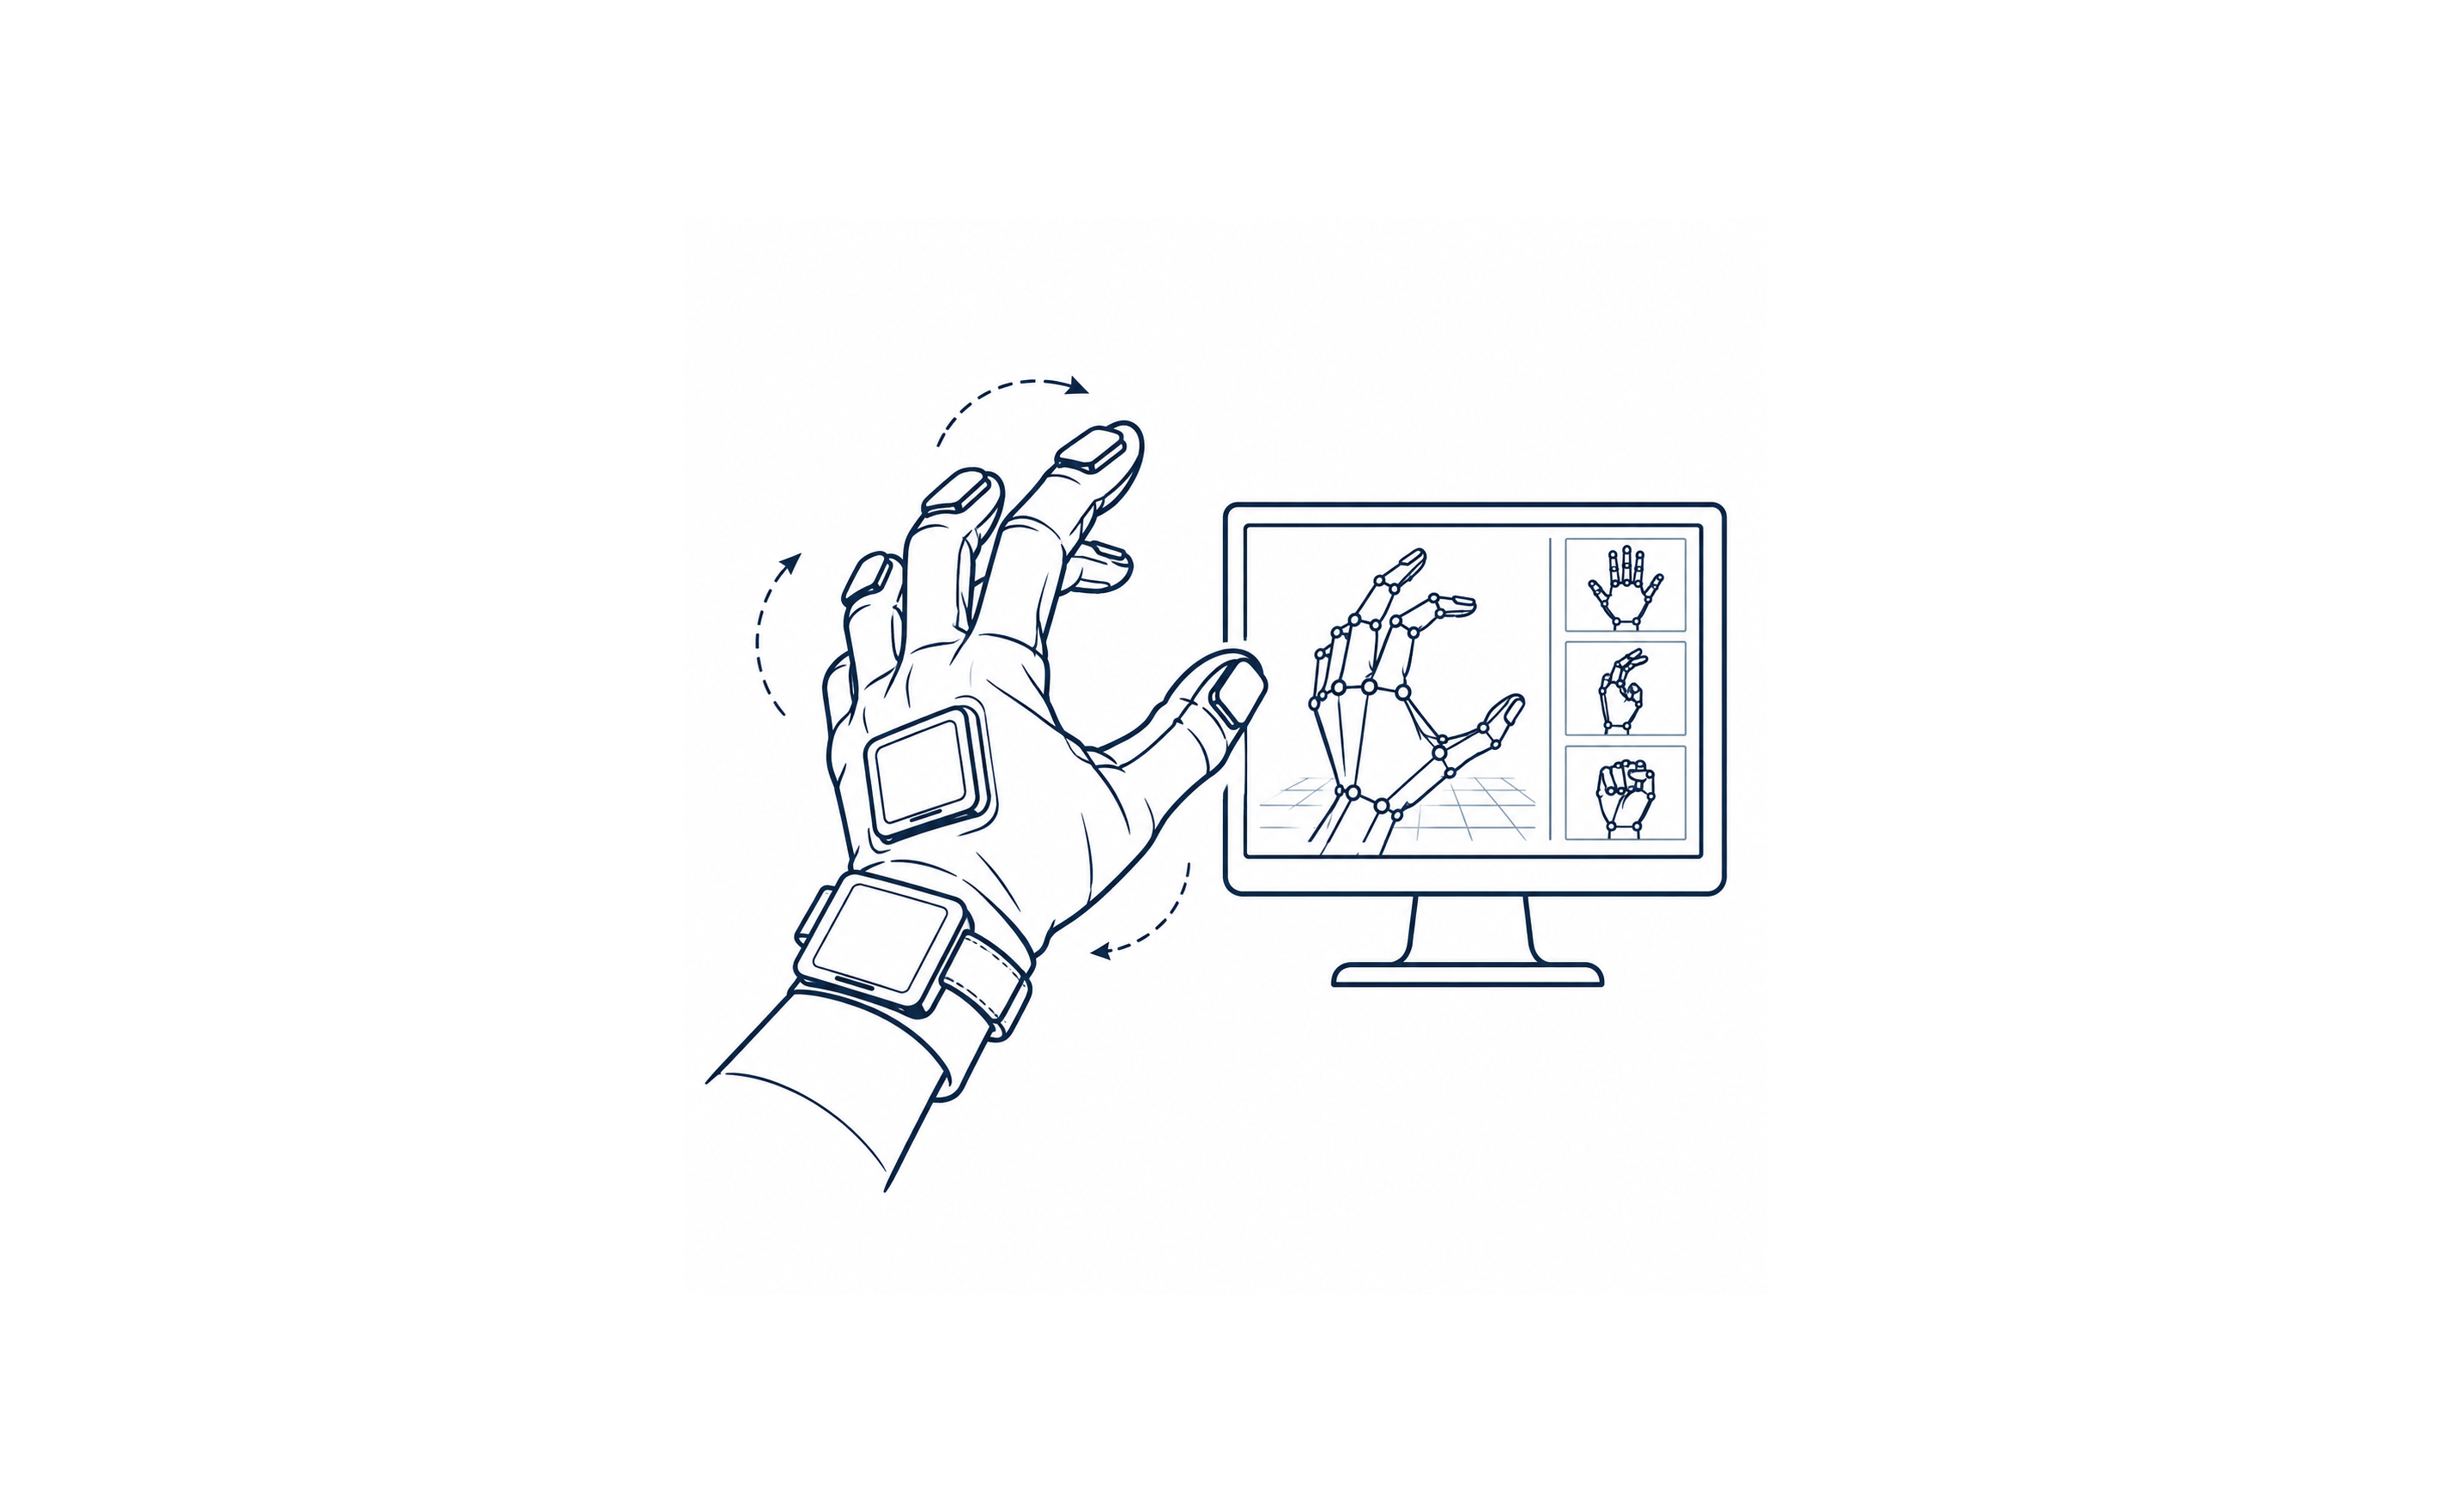
全手多自由度姿态重建
仅需 5 个 VetraSense 传感器即可实现全手 25 自由度(25DOF)姿态重建,
同时获取五根手指的三维位置与旋转姿态,减少传感器数量的同时实现完整手部
动作捕捉,为复杂手势识别、灵巧操作及机器人动作映射提供完整的空间位姿信
息。
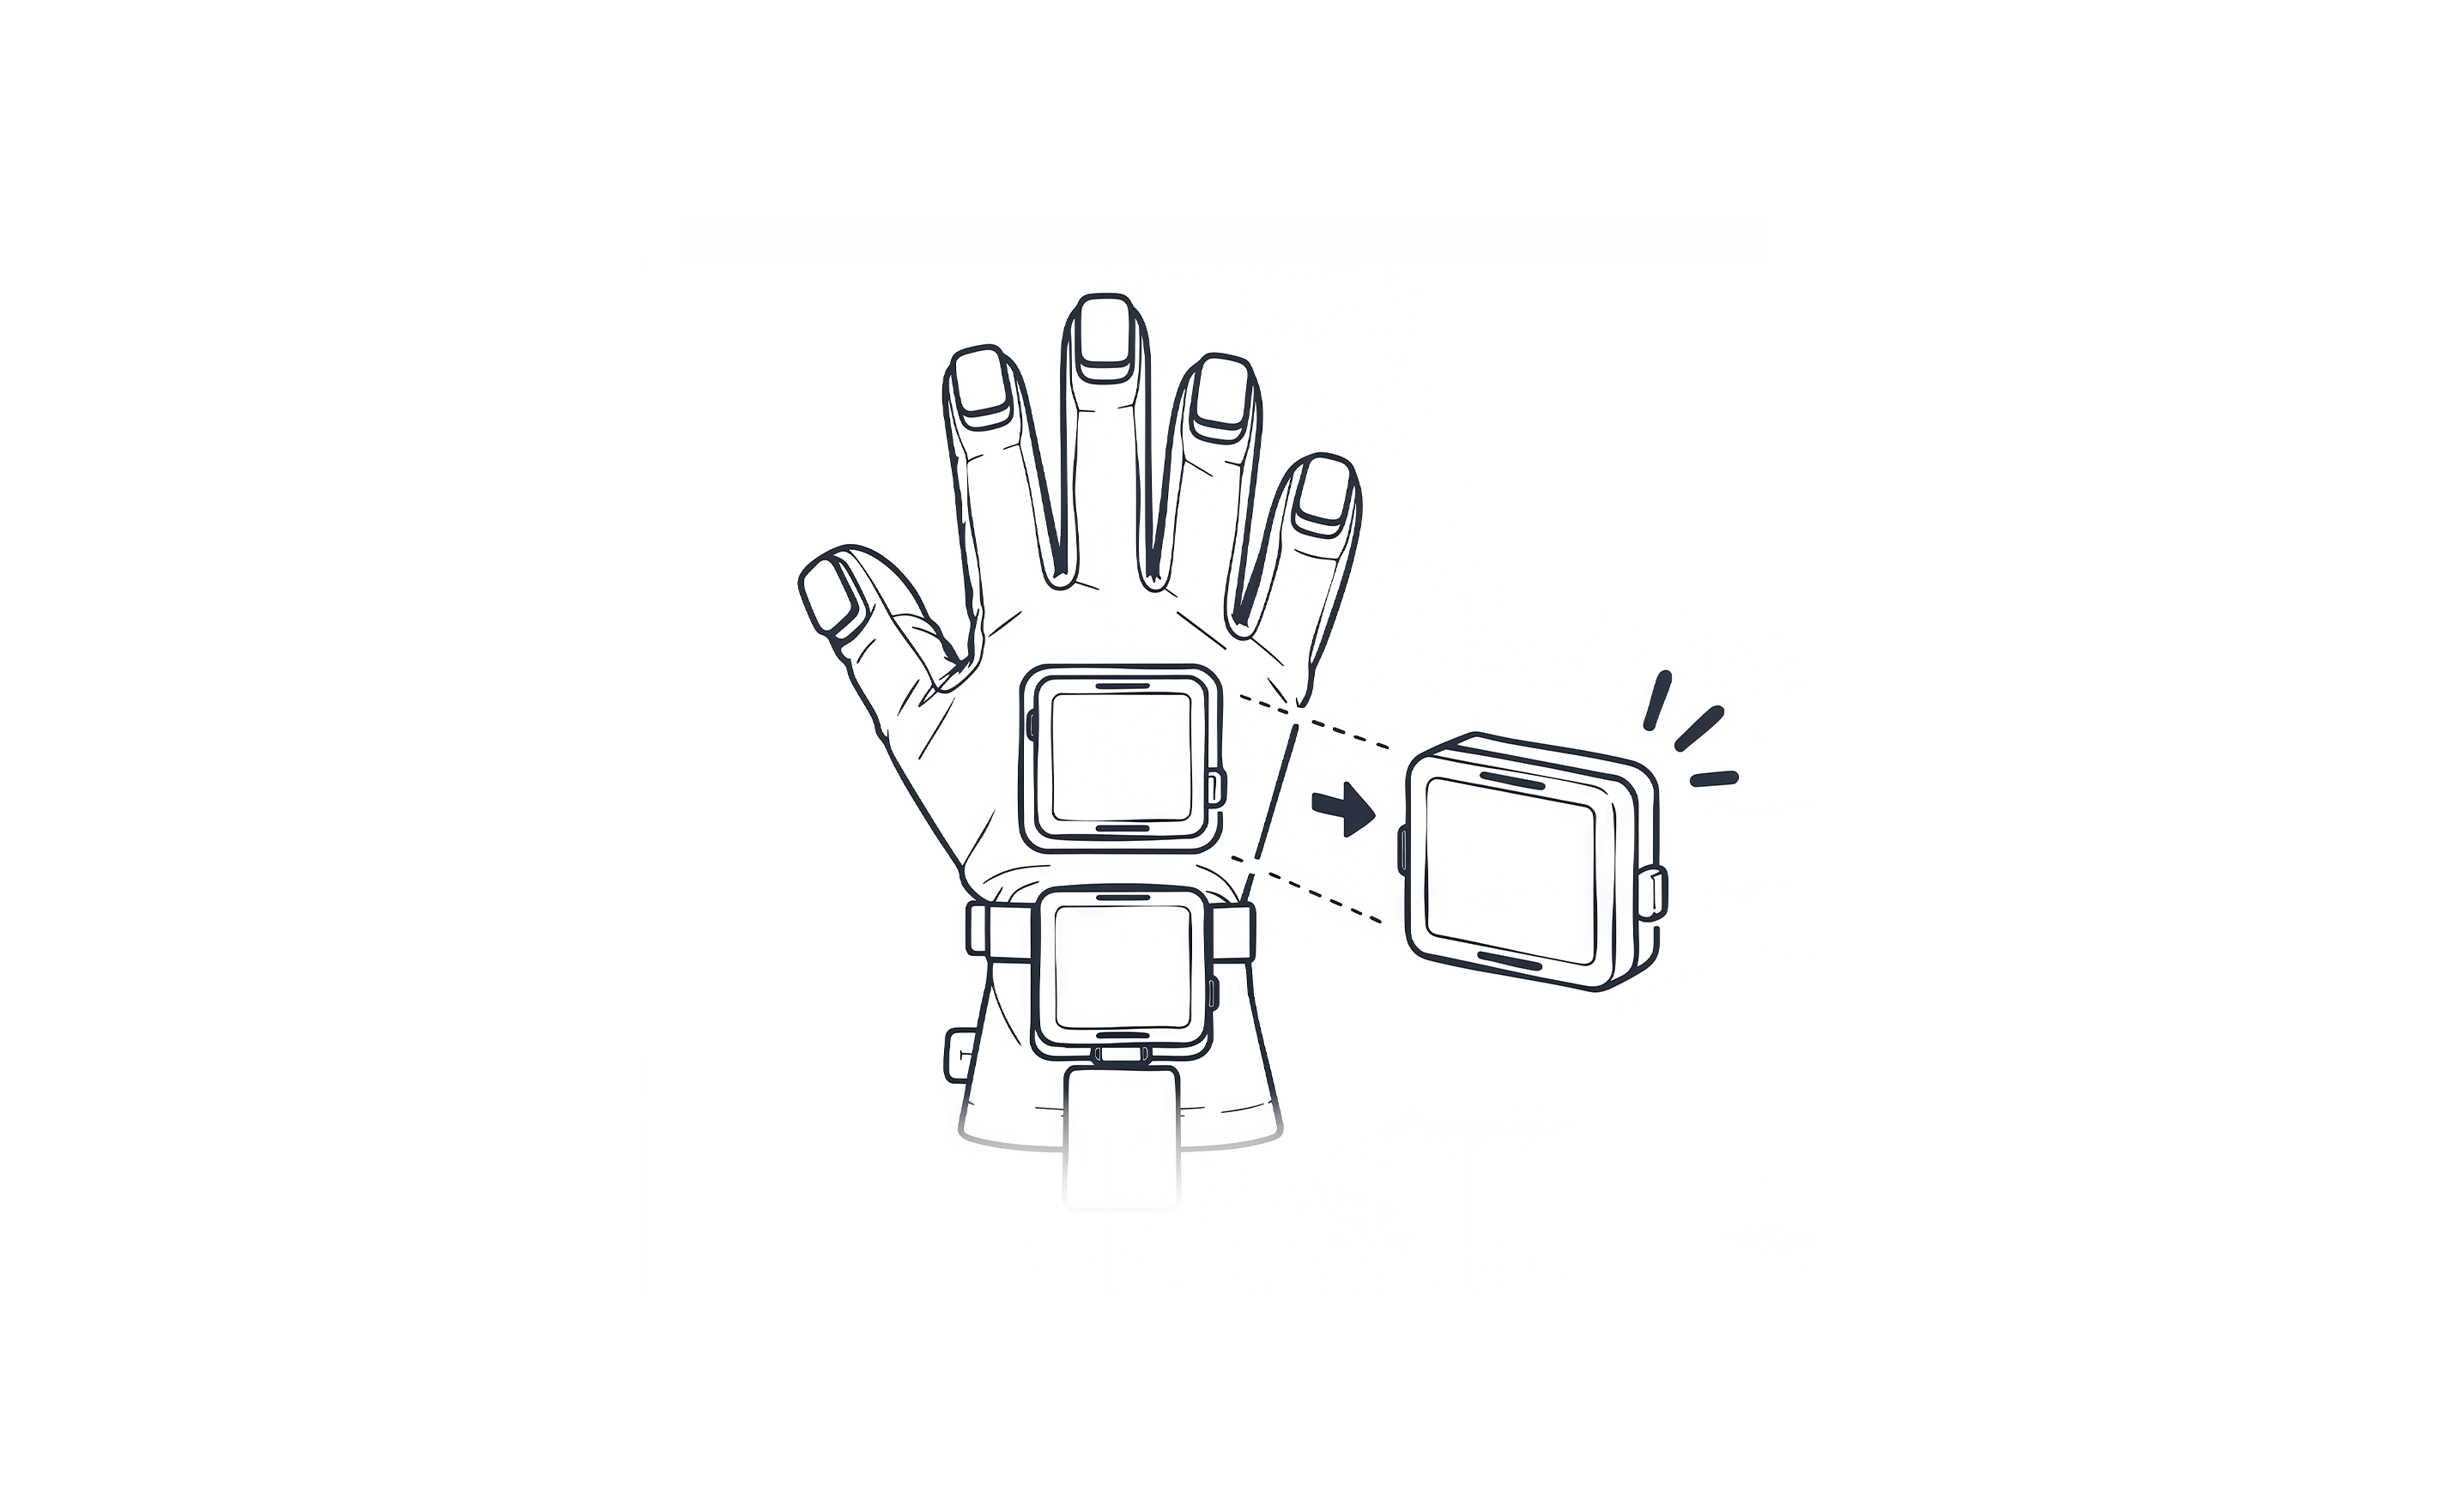
模块化快拆结构
手背空间定位及数据采集模块采用可拆卸式模块化设计,可与触觉手套主体快速
分离。当手套因长期使用出现磨损或触觉部分损坏时,无需整体更换设备,可单独
拆卸并替换手套主体,同时保留手背核心模块继续使用;后续产品维护、功能升级
或手套迭代时也可快速拆装,有效降低维修更换成本,延长核心模块使用周期。
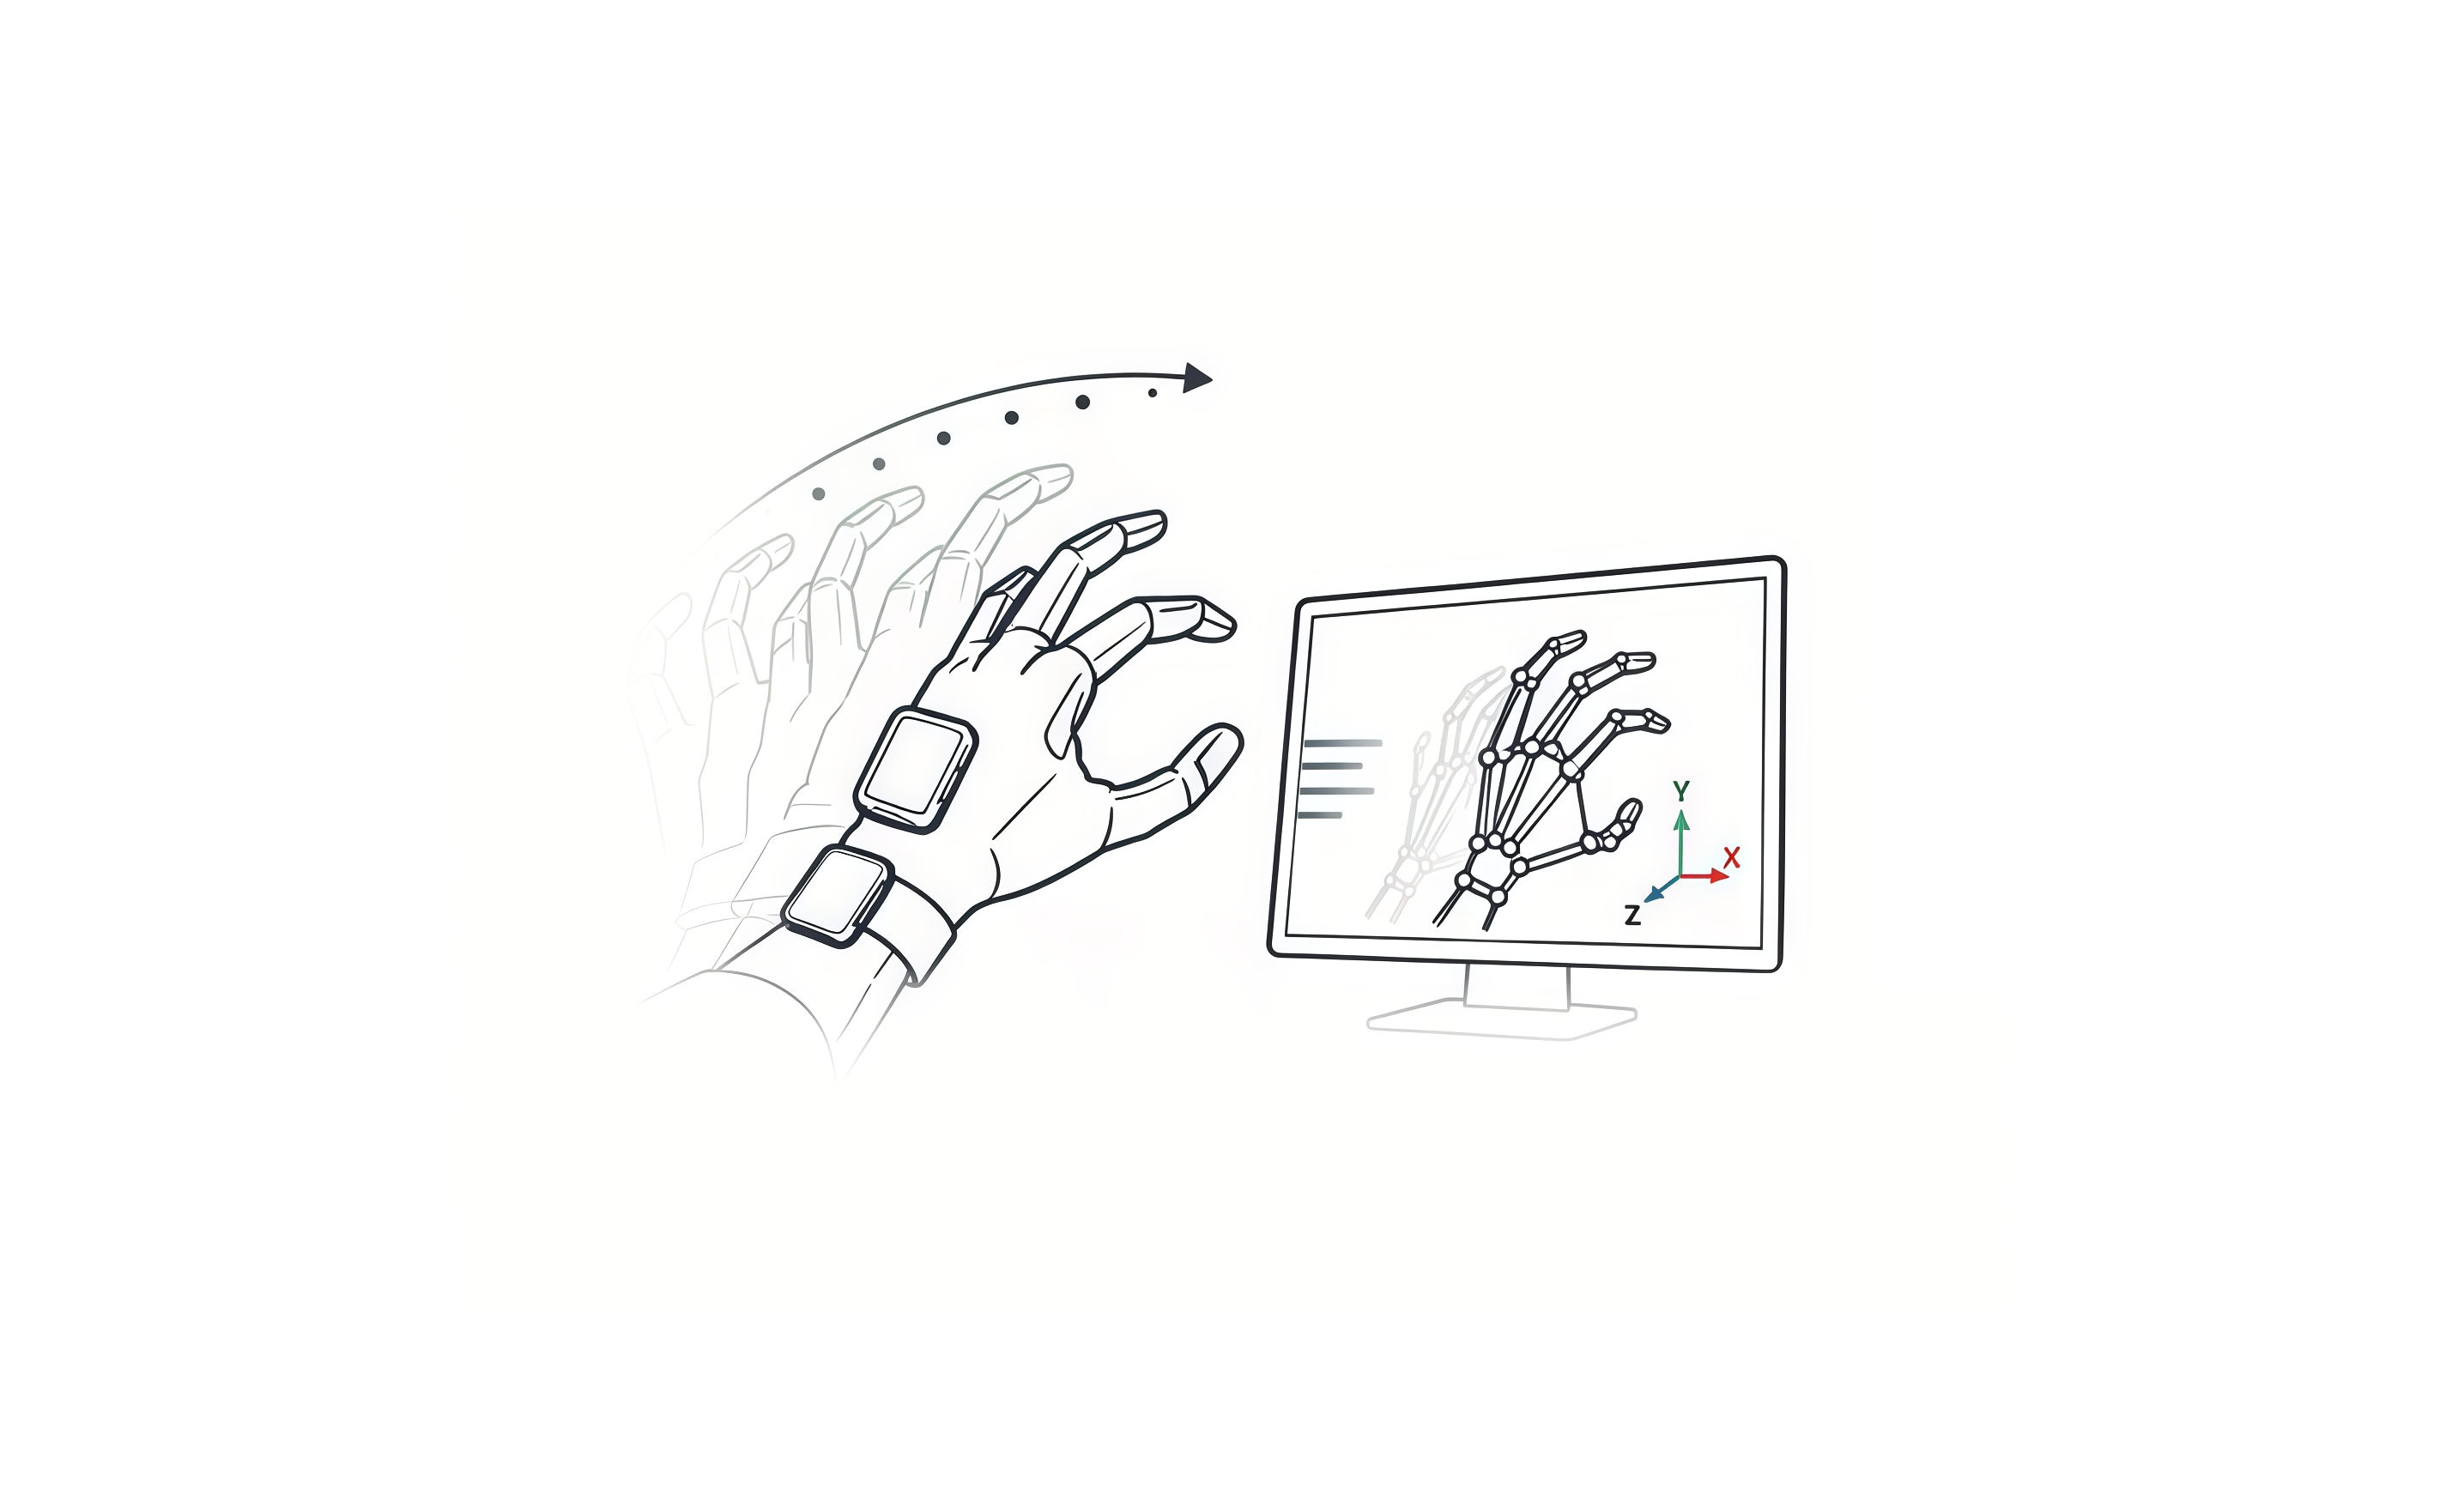
高频实时动作捕捉
空间定位数据采样率达 120Hz,可连续捕捉快速、细微的手部运动过程,更完整
地记录操作过程中的动态姿态变化,适用于灵巧操作训练、遥操作及具身智能数
据采集,减少快速动作过程中的信息遗漏,为连续动作分析和模型训练提供高质
量数据。
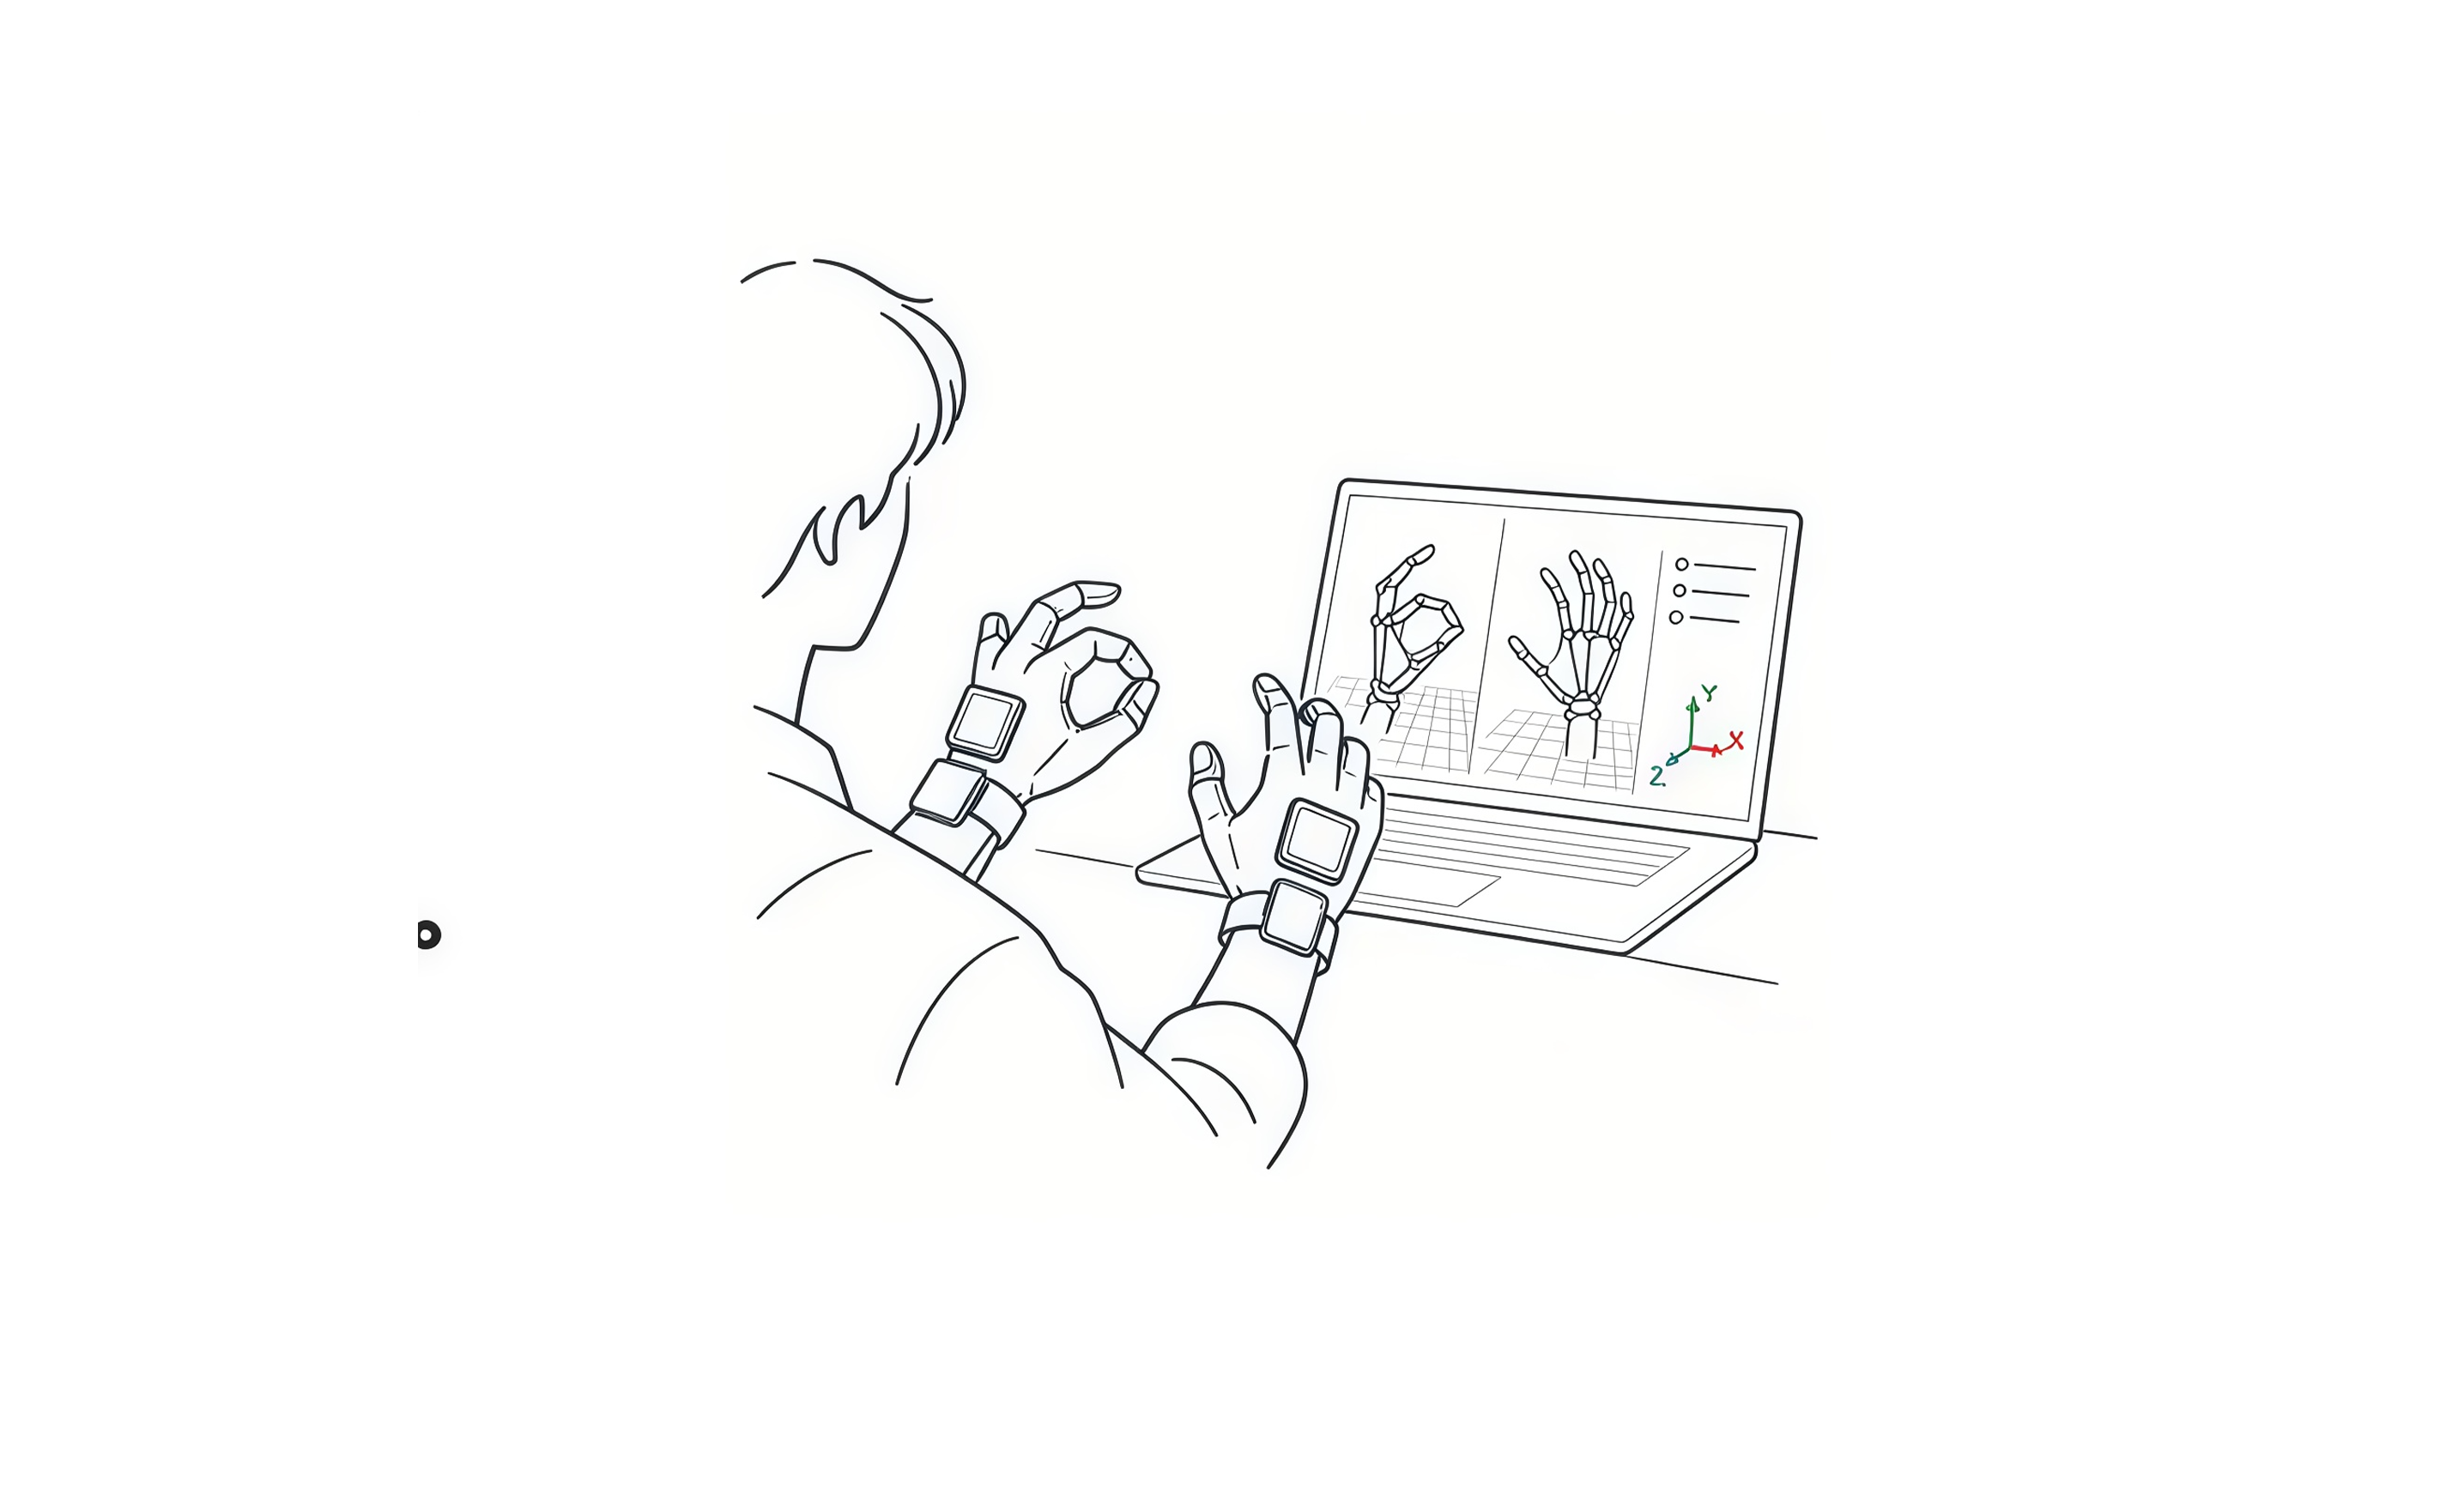
低延迟实时位姿反馈
支持有线与无线位姿数据传输,有线数据延迟约 8ms,无线约 30ms,可快速反
馈手部动作状态,满足机器人遥操作、实时控制等对动作同步性要求较高的应用,
降低操作端与机器人执行端之间的动作延迟,提升遥操作过程中的实时性与跟随性。
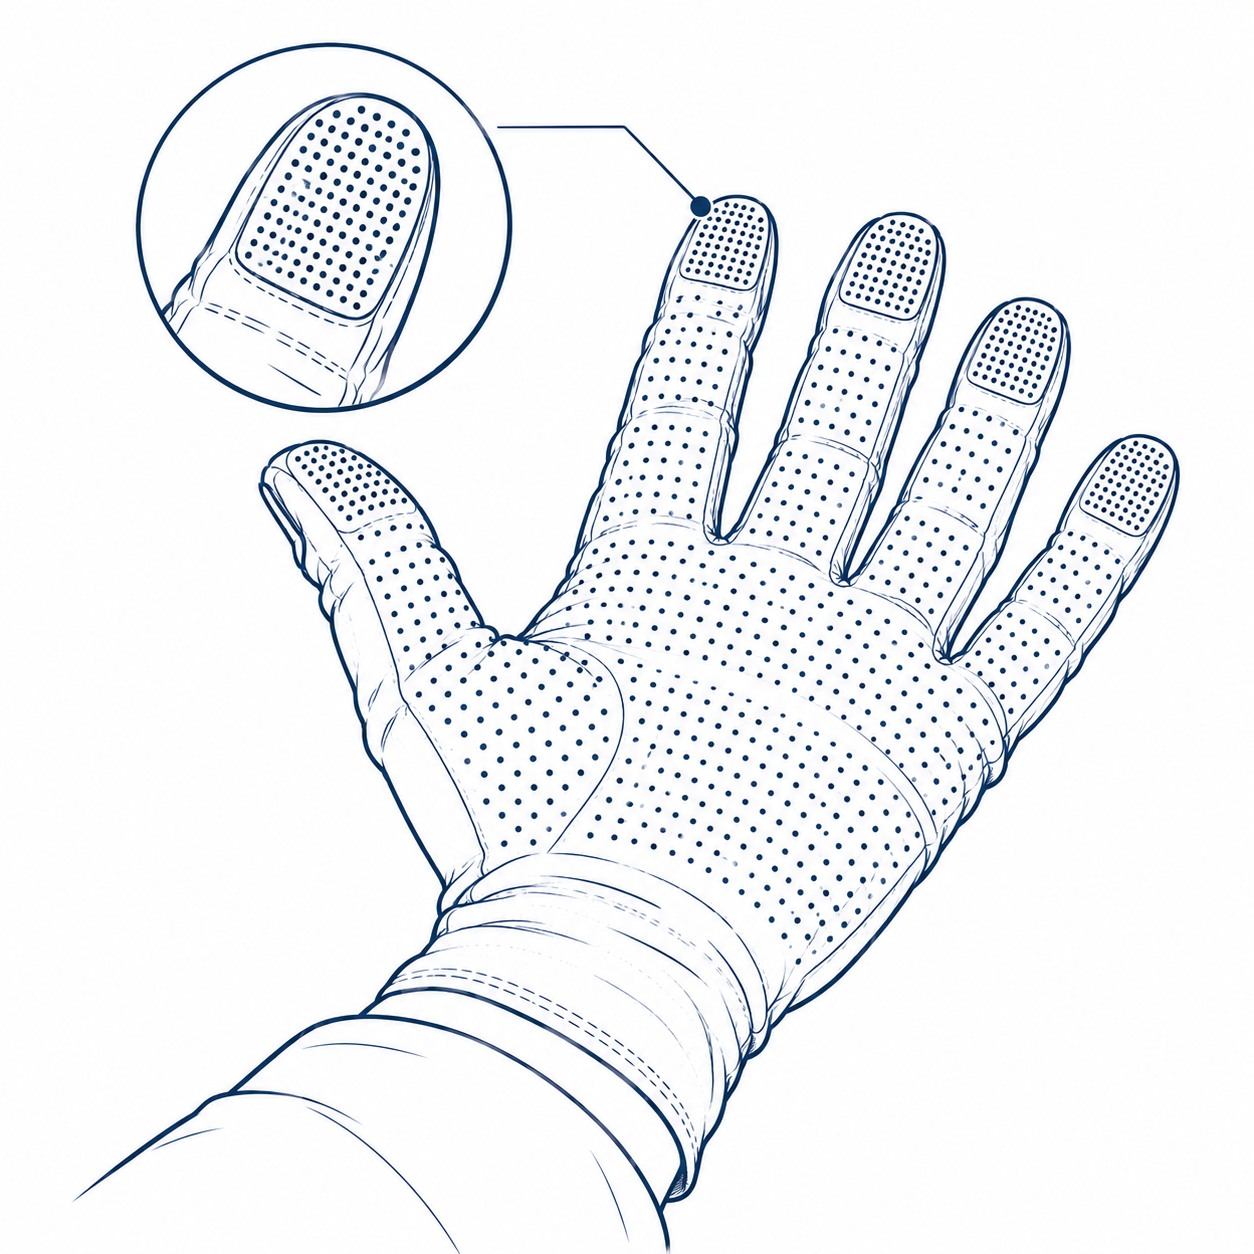
高密度触觉感知
手套压感区域均匀分布360个传感点位,单点触发力度低至20g,量程
覆盖范围1500g,可精准捕捉从轻微接触到用力抓握的完整压力变化。
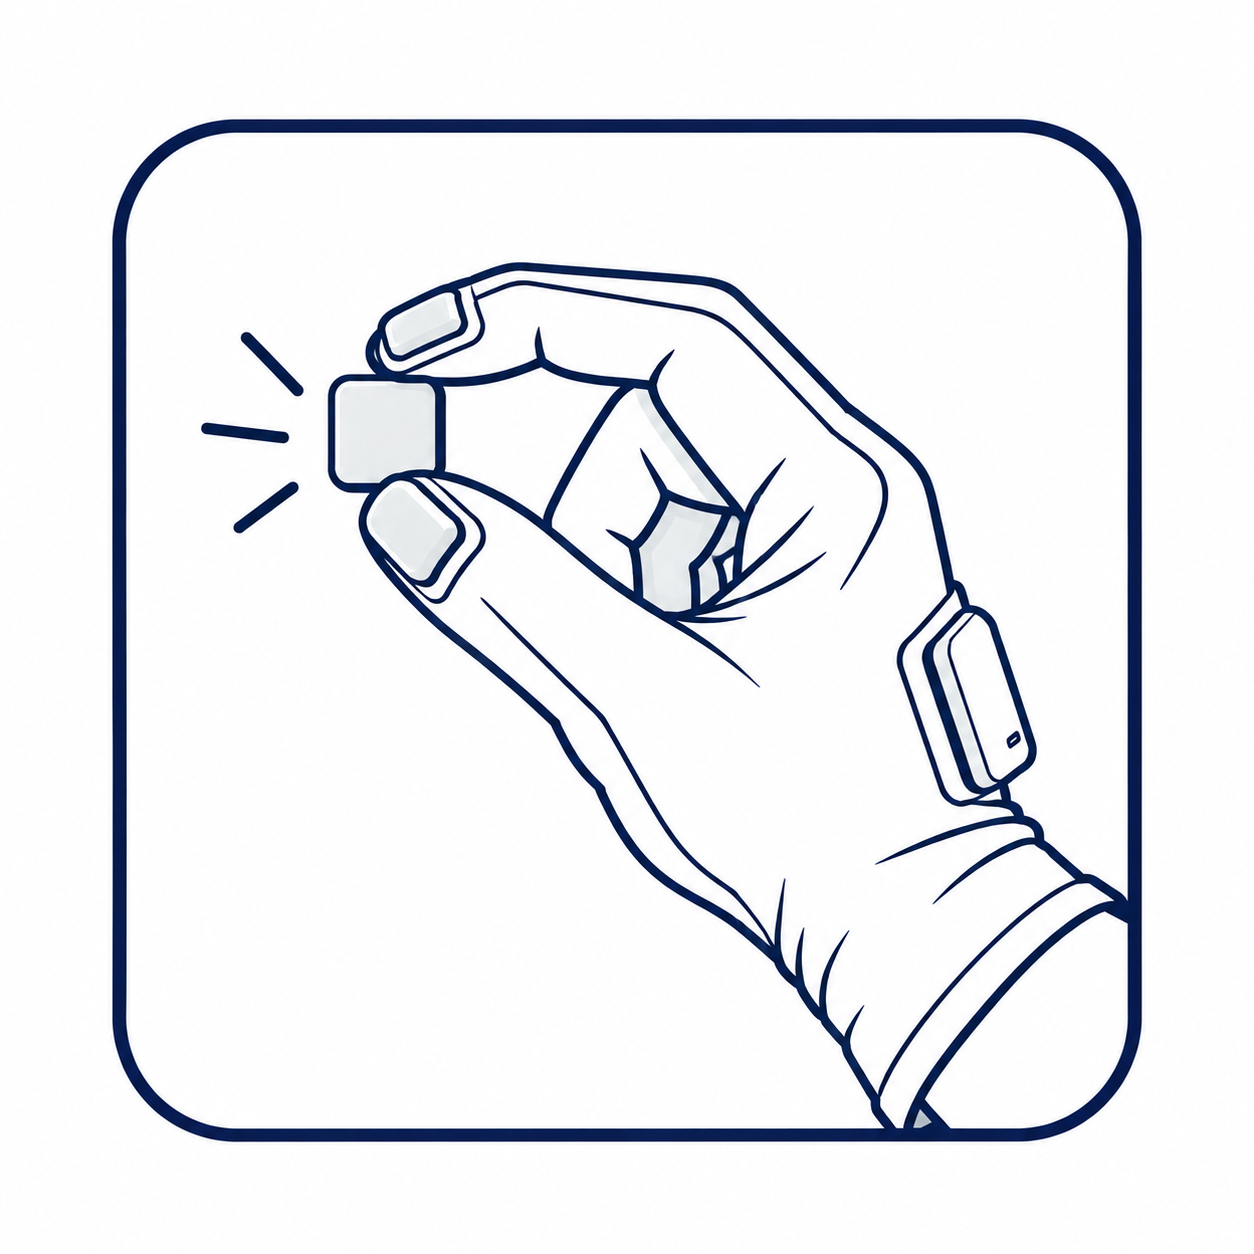
实现高保真手部触觉感知
织物材质手套在佩戴后可传递高保真触觉反馈,随抓握动作同步发生形
变,保障握持的稳定性与操控精准度。
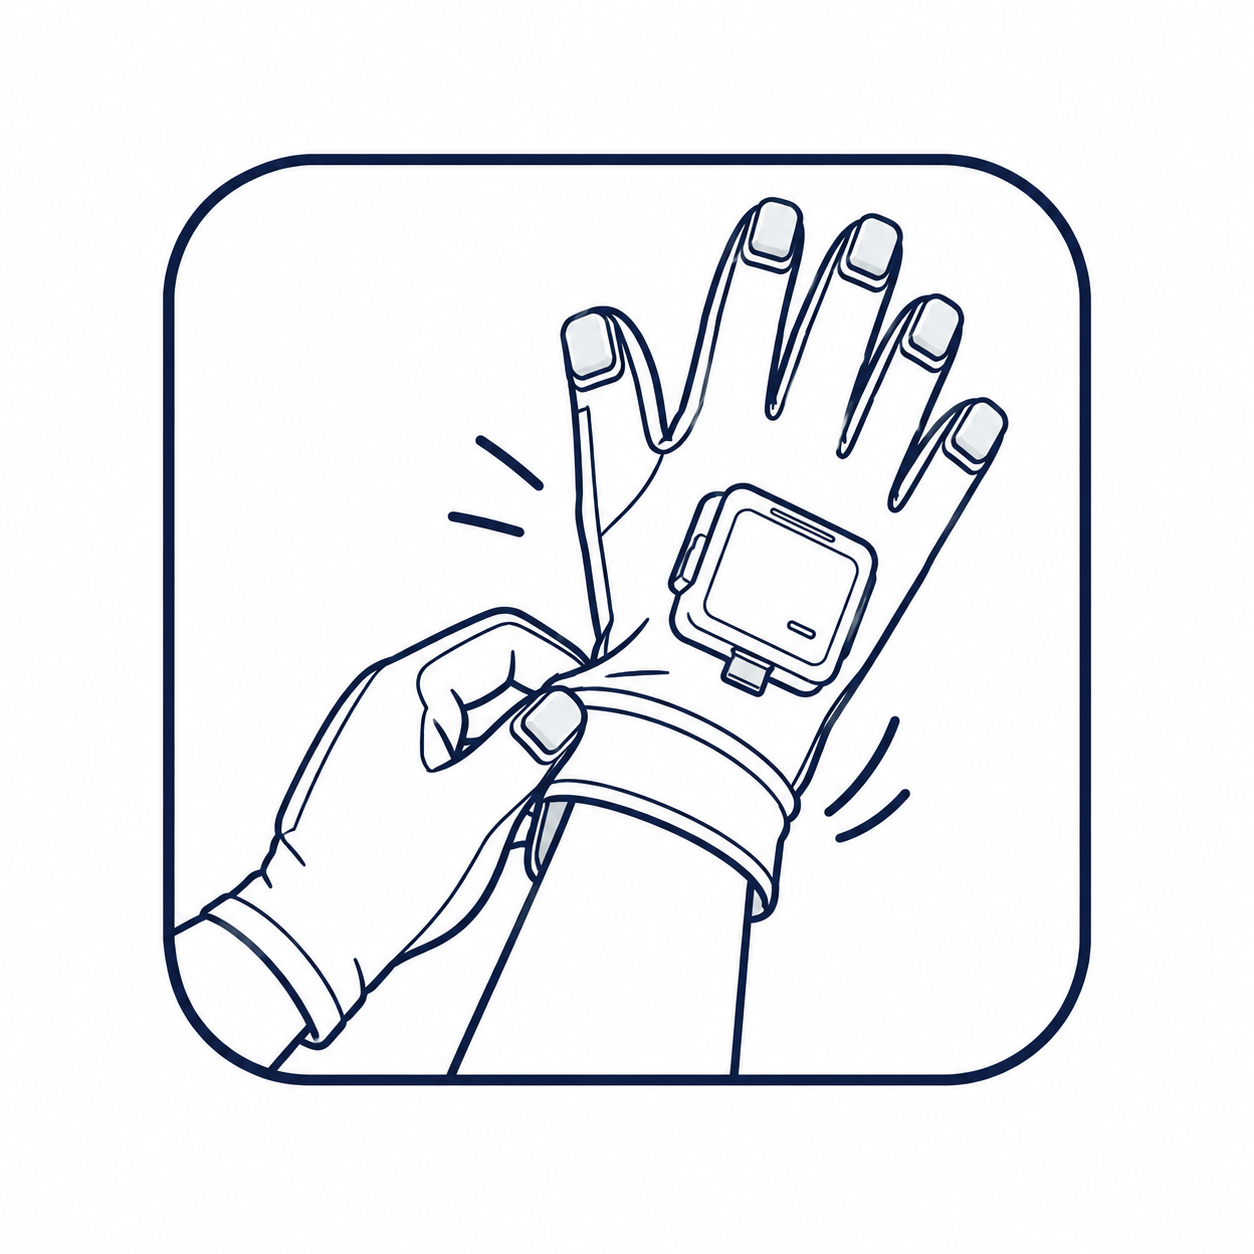
柔软亲肤、贴合手型
织物材质手套面料质地柔软贴合,穿戴体验舒适;支持依据使用者手部
尺寸进行个性化定制,适配不同手型。


